4. 自分のリアクションを MARS 対応にする
このステップでやること: 自分のリアクションブループリントの先頭に MARS リンク、末尾に MARS 完了を追加して、MARS が実行・順番管理できるようにします。
必要なもの
- リアクションブループリント 1 つ(例: 投げ銭が来たらプロップを投げるブループリント)
- MARS ハブがあるシーン
何が変わるか
以前のスタイルのリアクションは通常このような形です。
MARS 対応リアクションは先頭と末尾だけが変わります。中間の実際の動作はそのままです。
各ノードのポートはノードリファレンスで確認できます。
- MARS リンク: MARS がこのリアクションを実行するときの開始点です。ニックネーム・金額・メッセージなどのイベントデータもここから取得します。
- MARS 完了: 「リアクションが終わった」と MARS に通知する場所です。このシグナルが来て初めて、待機中の次のリクエストが実行されます。
- キュー(Auto Queue Flow など)は MARS が代わりに行うため、削除できます。
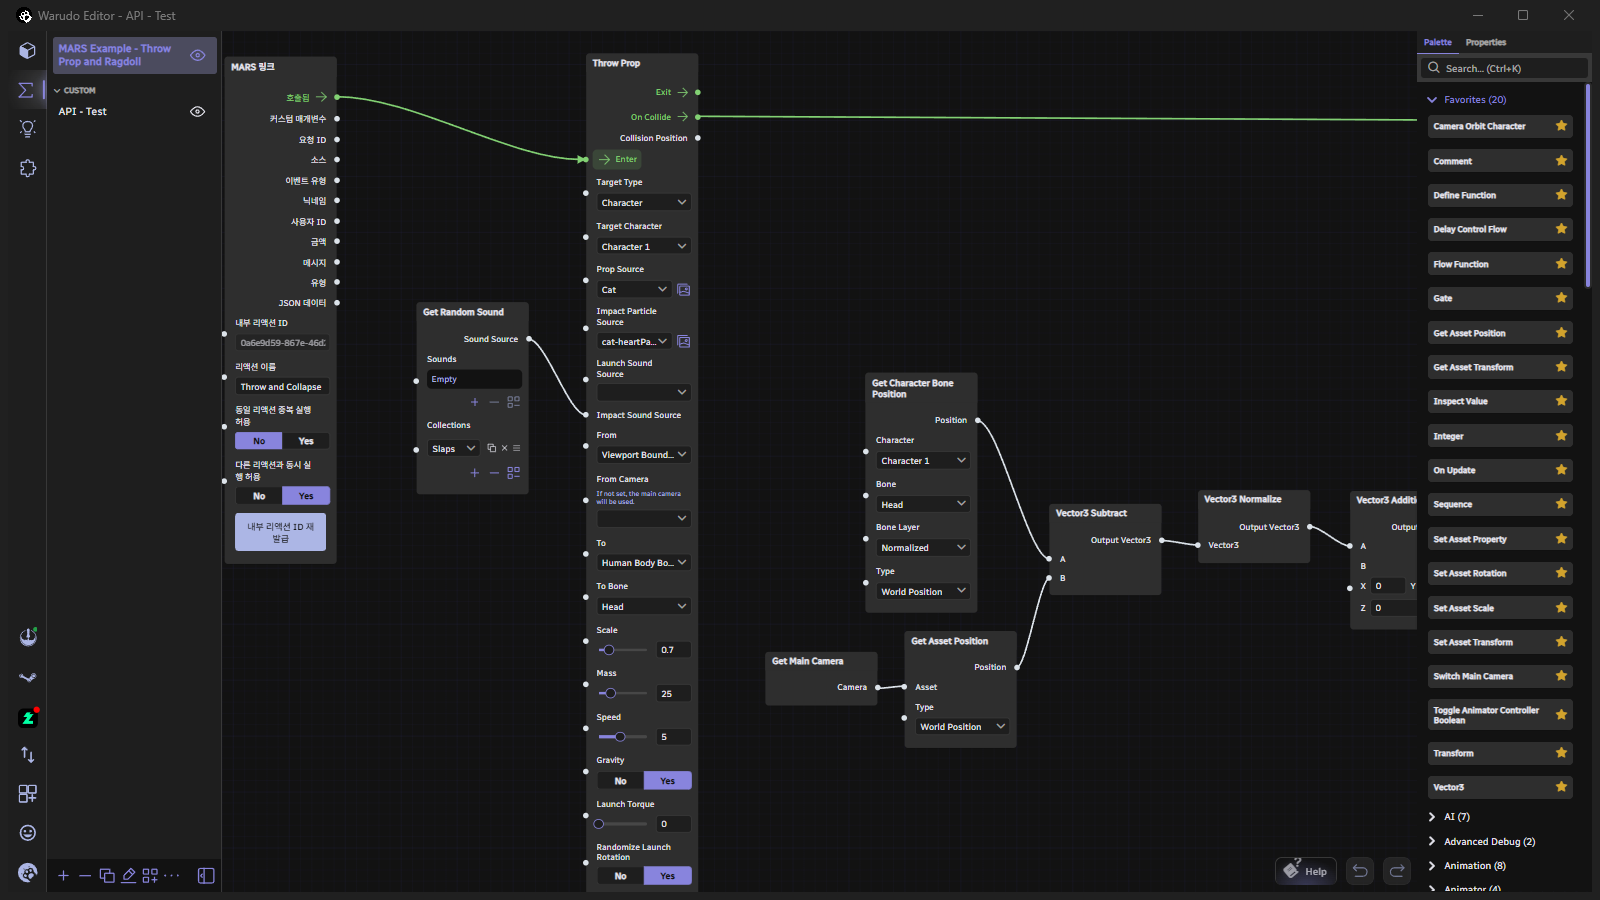
サンプル Throw のブループリントがこの構造になっています。
手順
-
リアクションブループリントを開きます。
-
Moraecat カテゴリから MARS リンクを配置します。1 つのブループリントに MARS リンクは 1 つだけ置きます。
-
リンクのリアクション名を入力します。ハブと共有ファイルにこの名前で表示されます。(例:
Throw and Collapse) -
リンクの呼び出された出力をリアクションの最初の動作の Enter に接続します。元の開始点(機能定義、イベントノードなど)から来ていた線は外します。
-
MARS 完了を配置し、演出と後処理がすべて終わる地点のフローを完了の実行に接続します。
- 開始直後に完了を呼び出すと MARS はリアクションが終わったと見なし、次のリクエストをすぐに開始します。待機・終了出力の後に接続してください。
- 分岐が複数ある場合は、実際に実行されるすべての分岐が完了に到達する必要があります。
-
リンクの実行ポリシーを設定します。
項目 Yes にすると 同一リアクションの重複実行を許可 このリアクションが実行中でも同じリアクションのリクエストを重ねて実行 他のリアクションとの同時実行を許可 他のリアクションと同時実行(相手のリアクションも Yes である必要あり) モーション・カメラのように同じ対象を動かすリアクションは、最初は両方 No が安全です。
-
イベントデータが必要な場合は、リンクのデータ出力(ニックネーム、金額、メッセージなど)をリアクションノードに接続します。
-
MARS ハブでリアクションリストを更新をクリックします。新しいリアクションが登録され、このリアクションを使うルールの下書きが追加されます。 完了ノードがない場合は「MARS 完了ノードがありません」という警告が表示されます。
-
ステップ 2 と同様にルールの条件を設定し、テスト実行で確認してから有効をオンにします。
Throw サンプルはヒット音を固定ファイルではなく**ランダムサウンドを取得(Get Random Sound)**ノードで選びます。
Collections に Warudo 内蔵のコレクション(例: Slaps)を入れ、Sound Source 出力をプロップ投げの Impact Sound Source に接続します。
内蔵サウンドは受け取る側の Warudo にもあるため、共有時にファイルを別途入れる必要はありません。
複製したブループリントは元のものと内部リアクション ID が同じため、1 つしか登録されません。コピーのリンクで内部リアクション ID を再発行をクリックしてください。 すでに共有したリアクションを更新するときは ID をそのままにしておく必要があります。受け取る側で同じリアクションとして認識されます。
確認
- ハブ MARS 実行状態の登録数が 1 つ増えています。
- ルールの概要に
接続済み · 完了ノードありが表示されています。 - テスト実行を 2 回素早くクリックすると、重複実行を無効にしている場合は 2 回目が 1 回目の終了後に実行されます。
次のステップ: 5. MARS 対応ブループリントのエクスポート